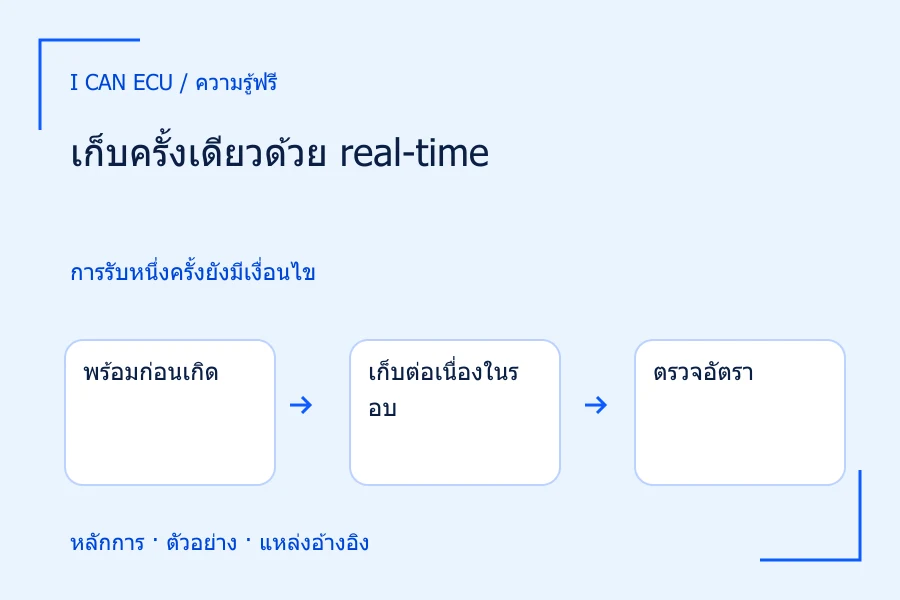
จุดทั้งหมดมาจากการเกิดครั้งเดียว
การสุ่มแบบ real-time เก็บจุดตามลำดับเวลาระหว่างการรับหนึ่งครั้ง จึงใช้ศึกษาพฤติกรรมที่ไม่เกิดซ้ำเหมือนเดิมได้ ต่างจากวิธีที่ประกอบจุดจากหลายรอบเพื่อสร้างภาพละเอียด การมีโหมดนี้ยังไม่รับรองว่าจะเห็นทุกเหตุการณ์ ต้องดูความเร็วทางเข้า อัตราสุ่ม หน่วยความจำ ทริกเกอร์ และช่วงที่เครื่องพร้อมรับร่วมกัน คำว่า real-time จึงไม่ได้หมายความว่าเครื่องไม่มีช่องว่างทุกขั้นตอน
ข้อได้เปรียบสำคัญคือจุดที่เห็นในบันทึกเดียวสัมพันธ์กันตามเวลาในเหตุการณ์นั้น หากพัลส์ครั้งหนึ่งมีระดับหรือความกว้างต่างจากครั้งถัดไป จะไม่ต้องสมมติว่าคลื่นสองครั้งเหมือนกันเพื่อสร้างรูป แต่ยังต้องรักษาความหมายของข้อมูลที่ส่งออก และตรวจว่าไม่ได้ใช้โหมดเฉลี่ยหลายการรับซ้อนอยู่จนผลที่แสดงกลับเป็นการรวมหลายครั้ง
- พร้อมก่อนเกิด
ตั้งทริกเกอร์และหน้าต่างก่อนสร้างเหตุการณ์
- เก็บต่อเนื่องในรอบ
จุดในบันทึกมาจากเหตุการณ์ครั้งนั้น
- ตรวจอัตรา
fs ภายในบันทึกต่างจากอัตราอัปเดตหน้าจอ
- ตรวจขอบเขต
จำนวนจุดและแบนด์วิดท์ต้องพอสำหรับรายละเอียดที่ใช้สรุป
Real-time รักษาลำดับจุดในครั้งเดียว แต่ต้องพร้อมรับและสุ่มเร็วพอ
อัตราสุ่มไม่ใช่อัตราภาพ
อัตราสุ่ม fs บอกจำนวนจุดต่อวินาทีภายในช่วงรับ ส่วนอัตราอัปเดตคลื่นบอกจำนวนบันทึกที่เครื่องประมวลผลหรือแสดงต่อวินาที เครื่องที่มี fs สูงมากยังอาจมีช่วงรอระหว่างบันทึกได้ และจอที่อัปเดตลื่นไม่ได้ยืนยันว่าภายในพัลส์มีจุดพอ ต้องอ่านตัวเลขสองชนิดแยกกัน โดยเฉพาะงานเหตุการณ์หายากที่อาจเกิดตอนเครื่องกำลังจัดการข้อมูลรอบก่อน
การรอทริกเกอร์ยังต่างจากการเก็บไม่ทัน ถ้าเหตุการณ์เกิดก่อนระบบพร้อมและไม่มีข้อมูลก่อนทริกเกอร์ที่ครอบคลุม จะไม่มีหลักฐานของช่วงนั้น แม้ค่า fs หลังจับได้จะสูง การออกแบบการทดลองจึงต้องทำให้เครื่องพร้อมก่อนสร้างเหตุการณ์ และตรวจสถานะพร้อมจริงตามคู่มือ ไม่เริ่มจากกดแหล่งฝึกแล้วค่อยกดรับตาม
ตัวอย่างสมมติพัลส์ 2 µs
สมมติพัลส์แรงดันต่ำยาว 2 µs เกิดครั้งเดียว หากสุ่มที่ 1 MS/s ระยะจุดเท่ากับ 1 µs จึงมีเพียงประมาณสองช่วงสุ่มตลอดพัลส์ การนับจุดที่ตกในช่วงสูงขึ้นกับตำแหน่งเฟสและนิยามขอบ ภาพที่เชื่อมจุดอาจดูเป็นสามเหลี่ยมหรือยอดสั้น ไม่ควรใช้ภาพนั้นยืนยันรูปยอดหรือความกว้างอย่างละเอียด
เมื่อเพิ่มเป็น 10 MS/s ระยะจุดเหลือ 0.1 µs และพัลส์มีประมาณยี่สิบช่วงสุ่ม ทำให้ข้อมูลระหว่างขอบมากขึ้น แต่ถ้าขอบจริงไต่เร็วเพียง 20 ns ช่วงสุ่ม 100 ns ยังยาวกว่าขอบห้าเท่า จึงอาจเหมาะกับดูว่ามีพัลส์และระยะสูงโดยประมาณ แต่ยังไม่พออธิบายรูปร่างขอบนั้น การเลือกอัตราต้องอ้างรายละเอียดที่ต้องการ ไม่ใช้จำนวนจุดบนยอดแทนจำนวนจุดบนขอบ
สมมติต้องการดูช่วงก่อนและหลังรวม 100 ms ที่ 10 MS/s จะต้องใช้ประมาณ 1,000,000 จุดต่อช่อง หากหน่วยความจำที่ใช้จริงมีเพียง 10,000 จุด จะเก็บได้ประมาณ 1 ms ที่อัตราเดิม การเลือกหน้าต่าง 100 ms โดยไม่เพิ่มหน่วยความจำอาจทำให้เครื่องลดอัตราเก็บตามการออกแบบ จึงต้องตรวจค่าจริงหลังตั้ง ไม่ยึด fs ที่เคยเห็นตอนหน้าต่างสั้น
- 1 MS/s
ระยะจุด1 µs มีประมาณสองช่วงสุ่มบนพัลส์
- 10 MS/s
ระยะจุด0.1 µs มีประมาณยี่สิบช่วงสุ่ม
- ขอบ20 ns
ยังสั้นกว่าช่วงสุ่ม100 nsห้าเท่า
- ผลที่อ้างได้
การเห็นพัลส์ดีขึ้นไม่ได้รับรองรูปร่างขอบ20 ns
ตัวอย่างสมมติแยกข้อมูลบนยอดออกจากข้อมูลบนขอบ
เตรียมการรับสำหรับเหตุการณ์ที่ทำซ้ำไม่ได้
- กำหนดช่วงก่อนและหลังเหตุการณ์ที่ต้องการเก็บ พร้อมรายละเอียดสั้นที่สุดที่ต้องแยก
- คำนวณจำนวนจุดประมาณจาก fs คูณเวลารวม และตรวจหน่วยความจำต่อช่องที่ใช้ได้จริง
- เลือก real-time และโหมดรับที่ไม่เฉลี่ยหลายเหตุการณ์หากต้องการหลักฐานของครั้งเดียว
- ทดสอบทริกเกอร์และตำแหน่งก่อนหลังด้วยลำดับฝึกแรงดันต่ำที่ทำซ้ำได้ก่อน
- เมื่อยืนยันสถานะพร้อมรับแล้วจึงสร้างเหตุการณ์หลัก และเก็บไฟล์ดิบพร้อมค่าตั้งทันที
หากเหตุการณ์หลักควบคุมเวลาเกิดไม่ได้ ต้องเลือกระยะเฝ้าดูและเงื่อนไขทริกเกอร์ให้ตรง พร้อมตรวจช่วงที่เครื่องไม่พร้อมรับ การใช้ single acquisition ช่วยเก็บหนึ่งเหตุการณ์แล้วหยุดไม่ให้ถูกเขียนทับ แต่ไม่ได้ทำให้เหตุการณ์ที่เกิดก่อนพร้อมถูกเก็บย้อนหลังได้ไม่จำกัด ต้องให้หน้าต่างประวัติและการพร้อมรับครอบคลุมตามโจทย์
การเตรียมแหล่งสัญญาณอ้างอิงสำคัญกว่าการลองซ้ำกับวงจรที่ไม่ทราบพฤติกรรม ควรทดสอบว่าพัลส์ตามขนาดและระยะใกล้เป้าหมายถูกจับครบและไม่คลิปก่อน แล้วบันทึกเงื่อนไขนั้นเป็นความสามารถที่พิสูจน์ได้ หากจับอ้างอิงไม่ได้ การไม่พบในเหตุการณ์หลักยังไม่มีน้ำหนักพอที่จะสรุปว่าไม่มีพัลส์
ข้อผิดพลาดจากการแสดงและการกรอง
การแสดงเส้นโค้งระหว่างจุดช่วยอ่านภาพแต่ไม่ได้เพิ่มการสังเกต ถ้าขอบมีจุดน้อย เส้นที่วาดอาจขึ้นกับวิธี interpolation มากกว่ารูปจริง ควรดูจุดข้อมูลเมื่อเครื่องรองรับและเปรียบเทียบอัตราสุ่มสูงขึ้นในลำดับฝึก หากใช้ตัวกรองหรือโหมดเพิ่มความละเอียด ต้องรู้ว่ามีการเฉลี่ยจุดใกล้กันซึ่งอาจลดแบนด์วิดท์ของข้อมูลอีกชั้น
แม้เก็บแบบ real-time ก็ยังเกิด aliasing ได้หากองค์ประกอบที่ผ่านทางอนาล็อกสูงเกินเงื่อนไขอัตราสุ่ม การที่เหตุการณ์ไม่ซ้ำไม่ได้ทำให้กฎความถี่เปลี่ยน เพียงทำให้การเก็บใหม่เพื่อแก้ปัญหายากขึ้น จึงต้องออกแบบทางรับให้พอก่อนเริ่ม และไม่หวังแก้คลื่นพับกลับด้วยการซูมหรือกรองหลังเกิดเหตุการณ์แล้ว
ไฟล์ที่โปรแกรมส่งออกอาจลดจุดเพื่อให้เล็กหรือเหมาะกับภาพหน้าจอ ต้องตรวจจำนวนจุดและระยะเวลาระหว่างแถวกับค่าที่รับจริง หากไฟล์เหลือจุดน้อยกว่าในเครื่องมาก ให้ระบุว่าเป็นข้อมูลลดจำนวนและไม่ใช้ประเมินความสามารถ real-time ของการรับเดิมแทนไฟล์เต็ม การเก็บภาพเพียงภาพเดียวจึงมักไม่พอสำหรับตรวจการสุ่มอย่างละเอียด
ตรวจความครบก่อนแปลเป็นสาเหตุ
ตรวจว่าไฟล์มีช่วงเริ่มที่ต้องการ เหตุการณ์อยู่ในช่วงจริง และส่วนก่อนหลังไม่ถูกตัดเพราะหน่วยความจำ ตรวจ fs จากแกนเวลาและจำนวนจุดร่วมกัน แล้วประเมินจำนวนช่วงสุ่มบนรายละเอียดที่ใช้สรุป หากมีพัลส์สองครั้งในบันทึกเดียว ระยะระหว่างกันมีความหมายได้ภายใต้ข้อจำกัดเวลา แต่ไม่ควรตีความเหตุสัมพันธ์จากลำดับก่อนหลังเพียงอย่างเดียวโดยไม่มีเหตุผลวงจร
รายงานตัวอย่างควรบอกว่าพัลส์ 2 µs ถูกเก็บด้วยช่วงสุ่ม 0.1 µs มีประมาณยี่สิบช่วงสุ่มบนพัลส์ และไม่ได้รับรองขอบ 20 ns จากข้อมูลนี้ การแยกความสามารถเช่นนี้ช่วยให้ผู้ตรวจเลือกว่าจะรับผลความกว้างโดยประมาณหรือจำเป็นต้องวัดขอบด้วยระบบเร็วขึ้น ไม่ใช้คำว่าเก็บ real-time แล้วเป็นหลักฐานแทนข้อจำกัดทั้งหมด


